为具身大模型研究、机器人模仿学习、VLA 算法验证提供可靠硬件底座。三大产品系列覆盖桌面级操作、移动抓取、通用人形,从开箱到部署,全流程开发体验。
根据研究方向与场景选择合适的开发平台。
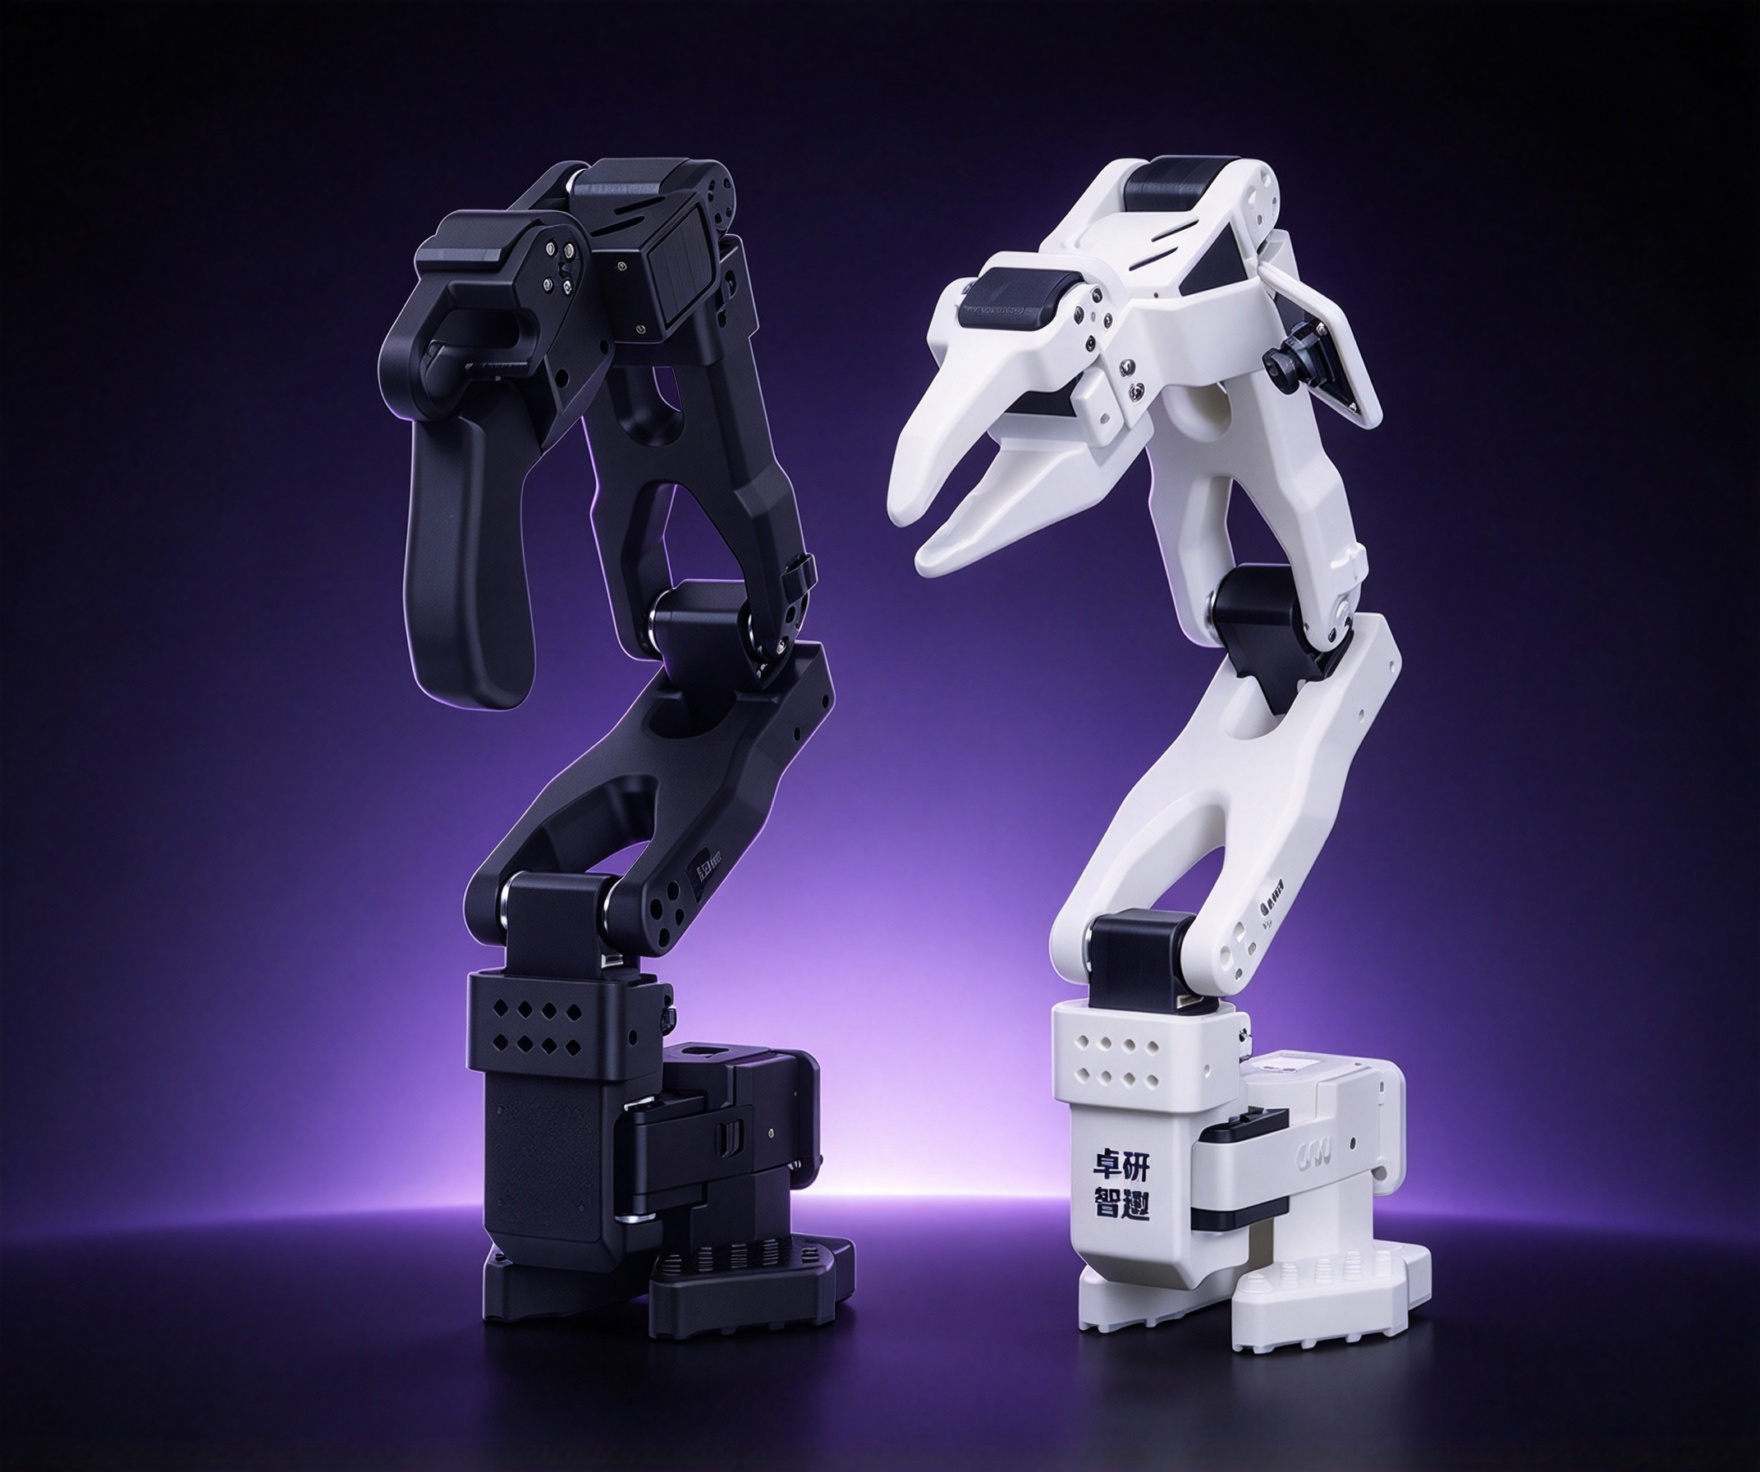
6 / 7 自由度协作机械臂,主从臂架构,适用于桌面级抓取、装配、具身操作算法研究与教学。
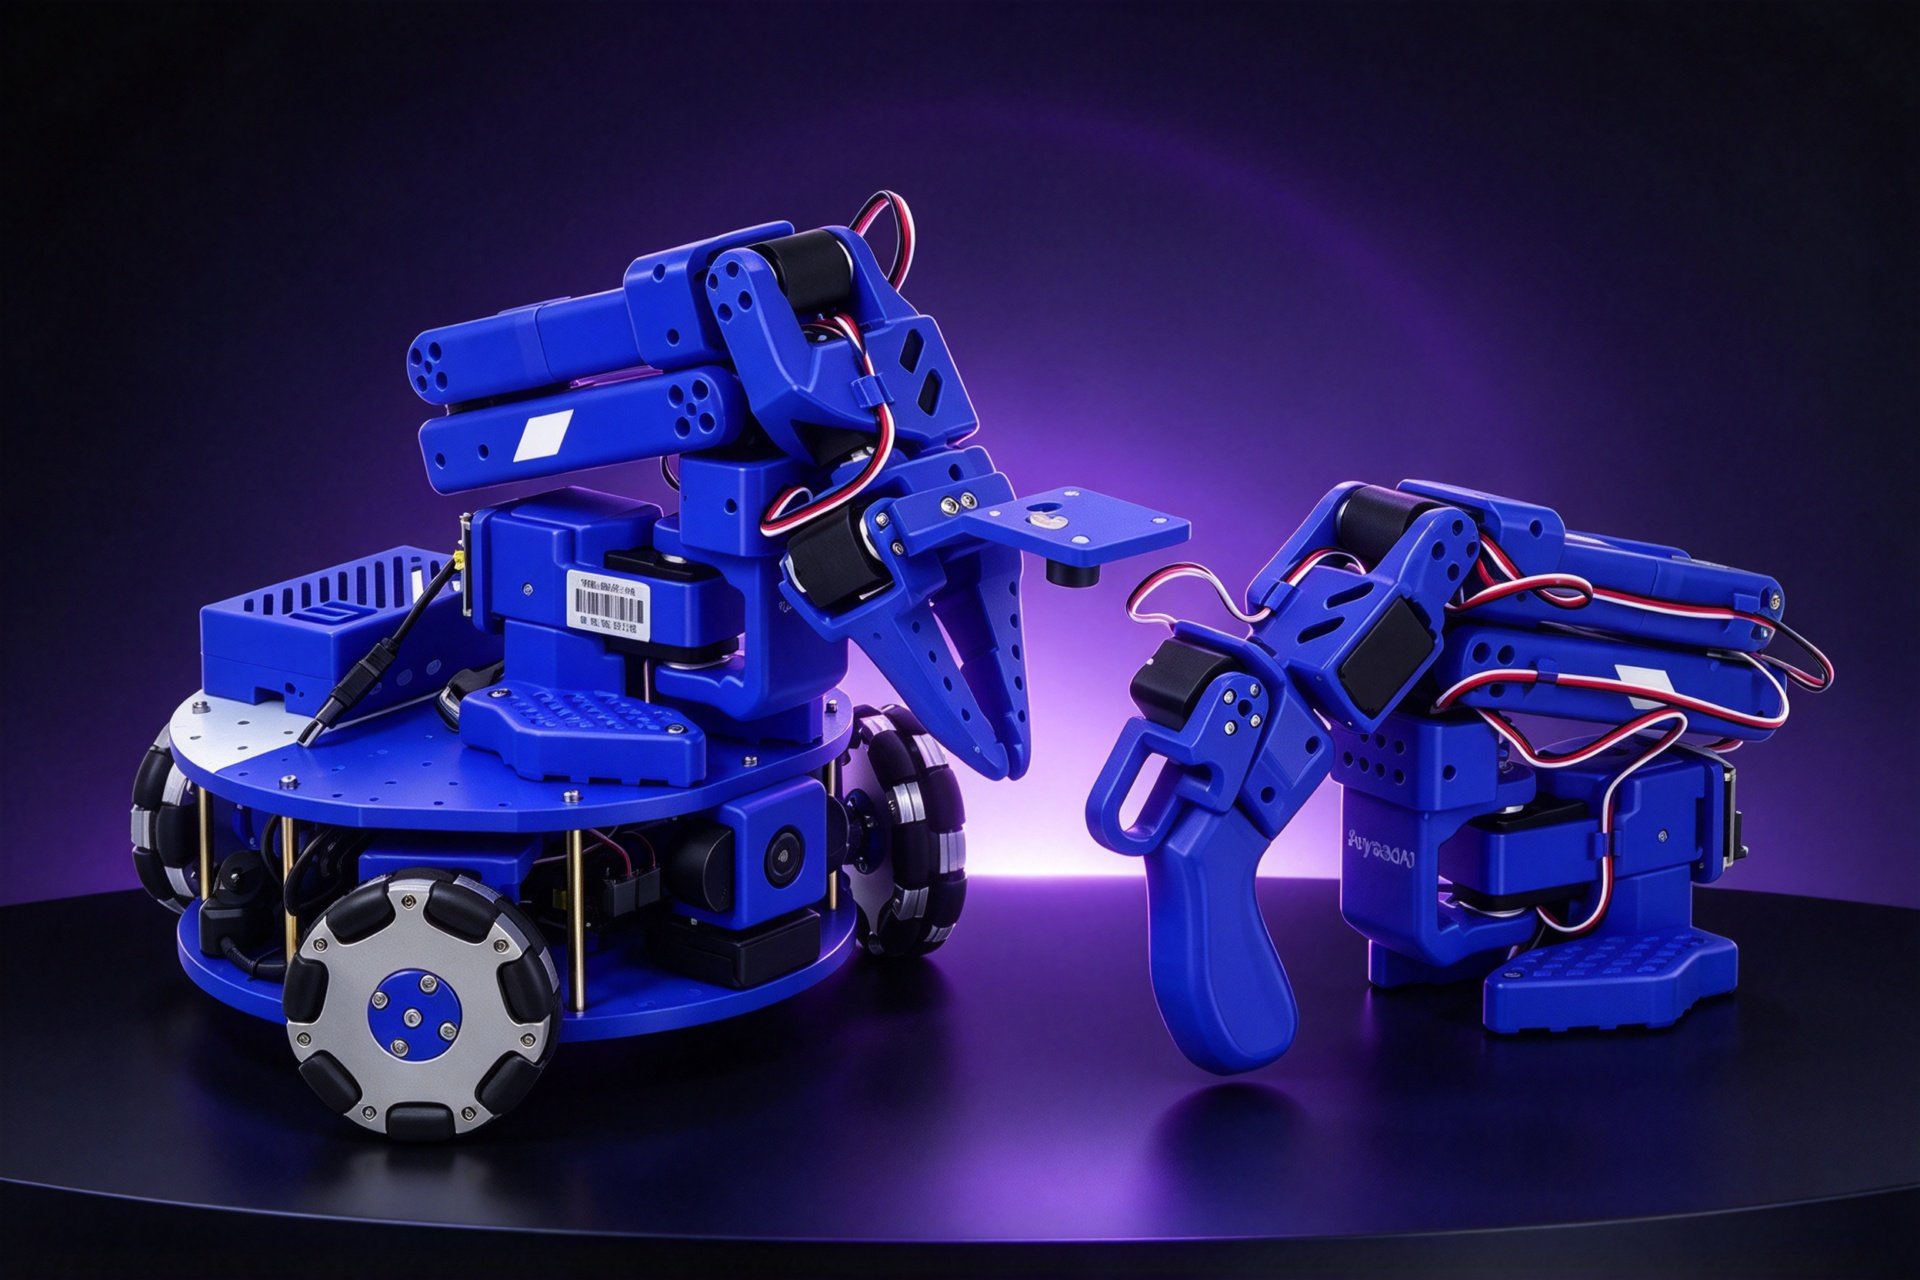
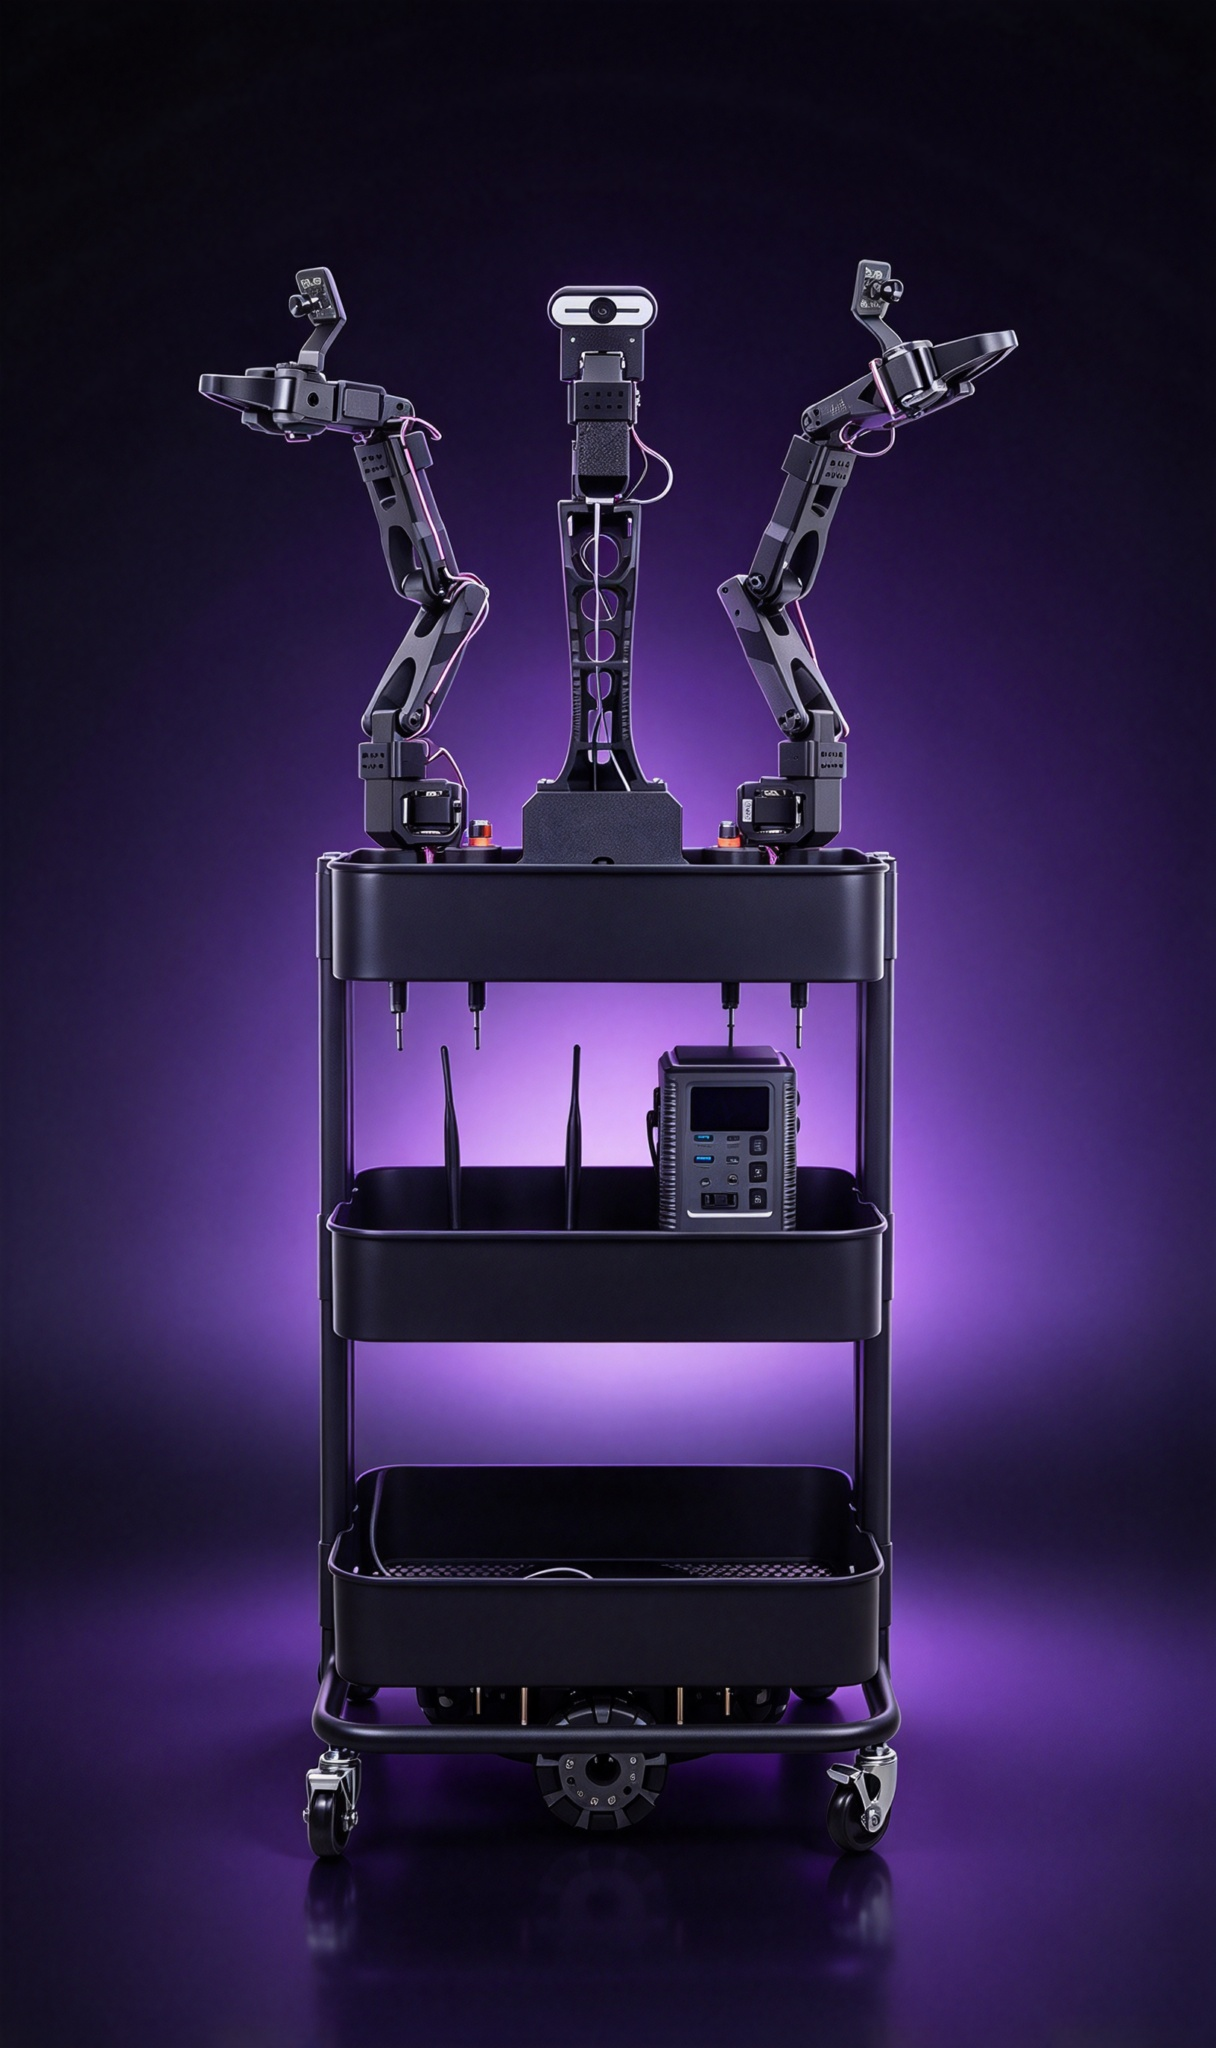
全向移动底盘 + 升降立柱 + 双臂 + 头部 3D 相机。适用于家庭服务机器人、仓储物流抓取、具身导航与操作协同研究。
双足 + 双手的通用人形机器人开发平台,高自由度关节与全身视觉触觉感知。为具身大模型、通用 AI 人形研究提供可靠硬件底座。
全向移动 + 双臂协同 + 头部 3D 视觉,一站式支持家庭服务、仓储物流、导航操作研究
从硬件接线、软件安装、仿真启动到真机部署,配套中文教程与示例源码,让开发者专注于算法创新。
电机、相机、IMU 全部 ROS2 标准化驱动与消息接口,无缝对接主流机器人软件生态。
URDF / MJCF 仿真模型,Isaac Sim / Gazebo 场景一键启动,Sim-to-Real 顺畅迁移。
经典抓取、RT-2 式 VLA、SLAM 导航、Gym-RL 示例源码,从研究到验证一步到位。
硬件接线、软件安装、仿真到真机部署,配套中文教程与视频,降低上手门槛。
遥操作示教采集、多模态对齐数据集构建工具与示例,打通数据闭环。
开发者社群交流 + 1v1 技术顾问,支持团队定制化落地。
6 / 7 自由度协作机械臂,主从臂遥操作架构,从抓取、装配到具身操作算法研究与教学,一台 SO-ARM101 即可覆盖大部分桌面级具身智能实验需求。
双足 + 双手的通用人形机器人开发平台,高自由度关节与全身视觉触觉感知。为具身大模型、通用 AI 人形研究提供可靠、可拓展、可定制的硬件底座,加速人形机器人算法落地。