4 × RGB 广角环绕 + 1 × 结构光双目深度的混合架构 —— 第一视角同步记录视觉、深度、惯性与音频,为物理 AI 提供可直接训练的场景级多模态数据。
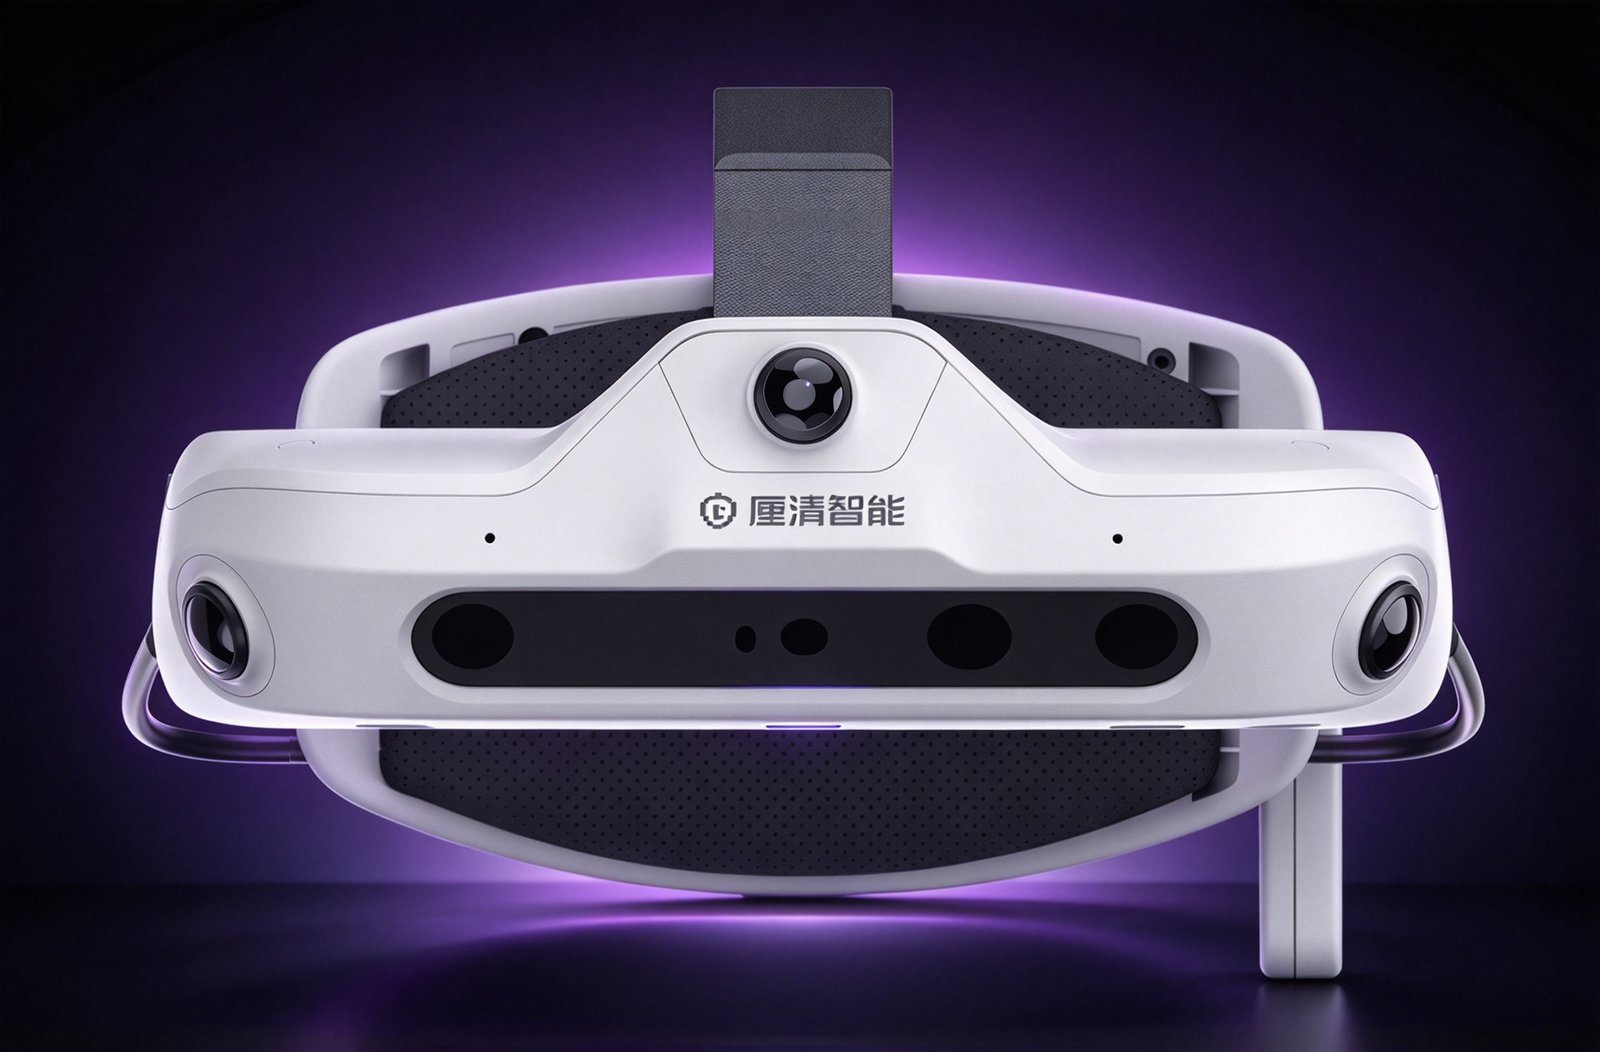
4 × RGB 广角相机环绕排布,单颗 H 165° / V 130° 视场角,全局快门根除高速运动拖影,1920×1200@30fps 清晰记录第一视角。
结构光双目深度相机提供高精度深度信息,1280×800@30fps,空间精度 < 0.5% @ 1m,专为 1.5 米近距离操作场景优化,物体位置与动作接近都有更准确的空间依据。
DCM630 9 轴 IMU 以 500Hz 采样追踪头部运动与姿态,图像与 IMU 同步误差 < 1 ms,EGO 与 T1 多设备对齐精度同样 < 1 ms。
RK3576 8 核 6T NPU 端侧处理,Wi-Fi 6 + Bluetooth 5.4 无线连接,USB 3.0 双角色接口,摆脱线缆束缚。
单颗 RGB 相机即覆盖 165° × 130° 广角视野,接近人眼自然视角。四目环绕拼接后覆盖更完整的操作空间,桌面级精细操作场景中的手部轨迹、物体位置与空间关系一次采集、无一遗漏。
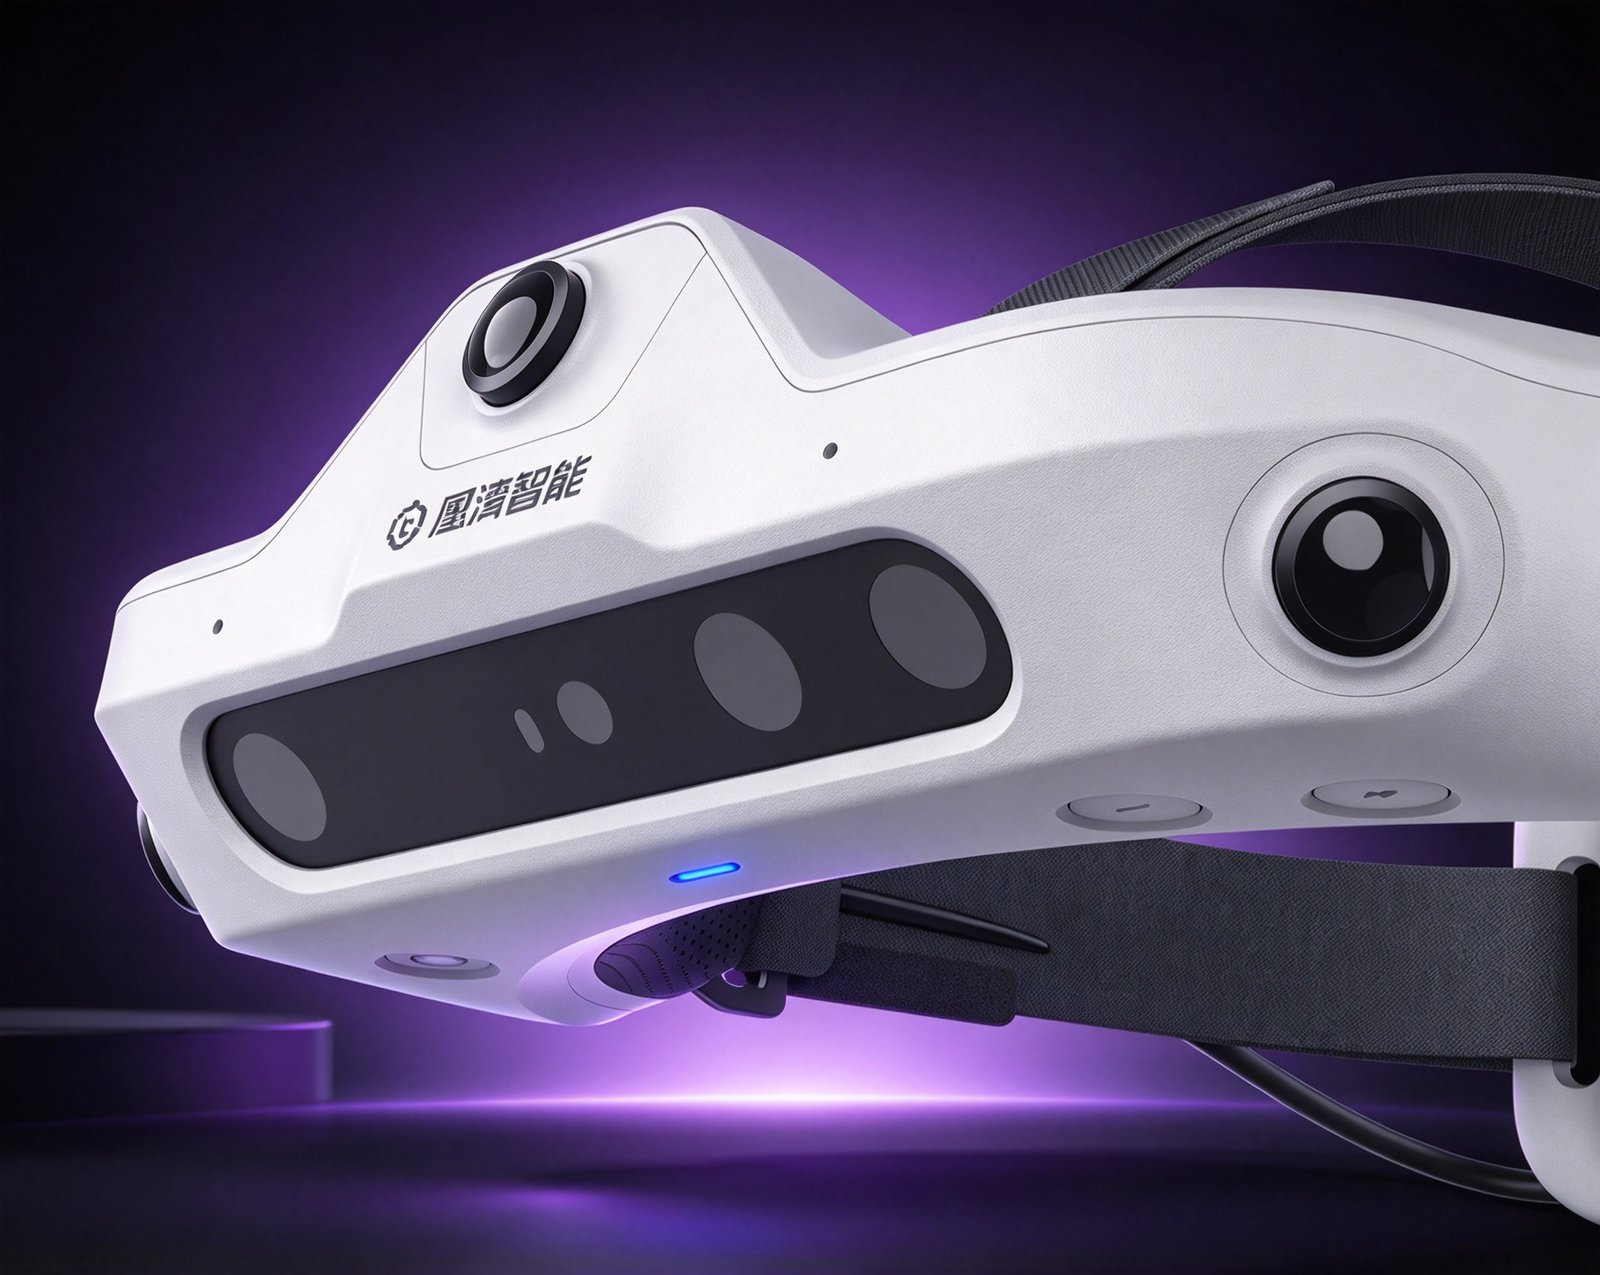
结构光双目深度相机提供高精度深度信息,适配 1.5 米近距离操作场景。物体在哪里、距离有多远、动作如何接近,都能获得更准确的空间依据;与 RGB 画面同步记录,还原真实空间尺度。
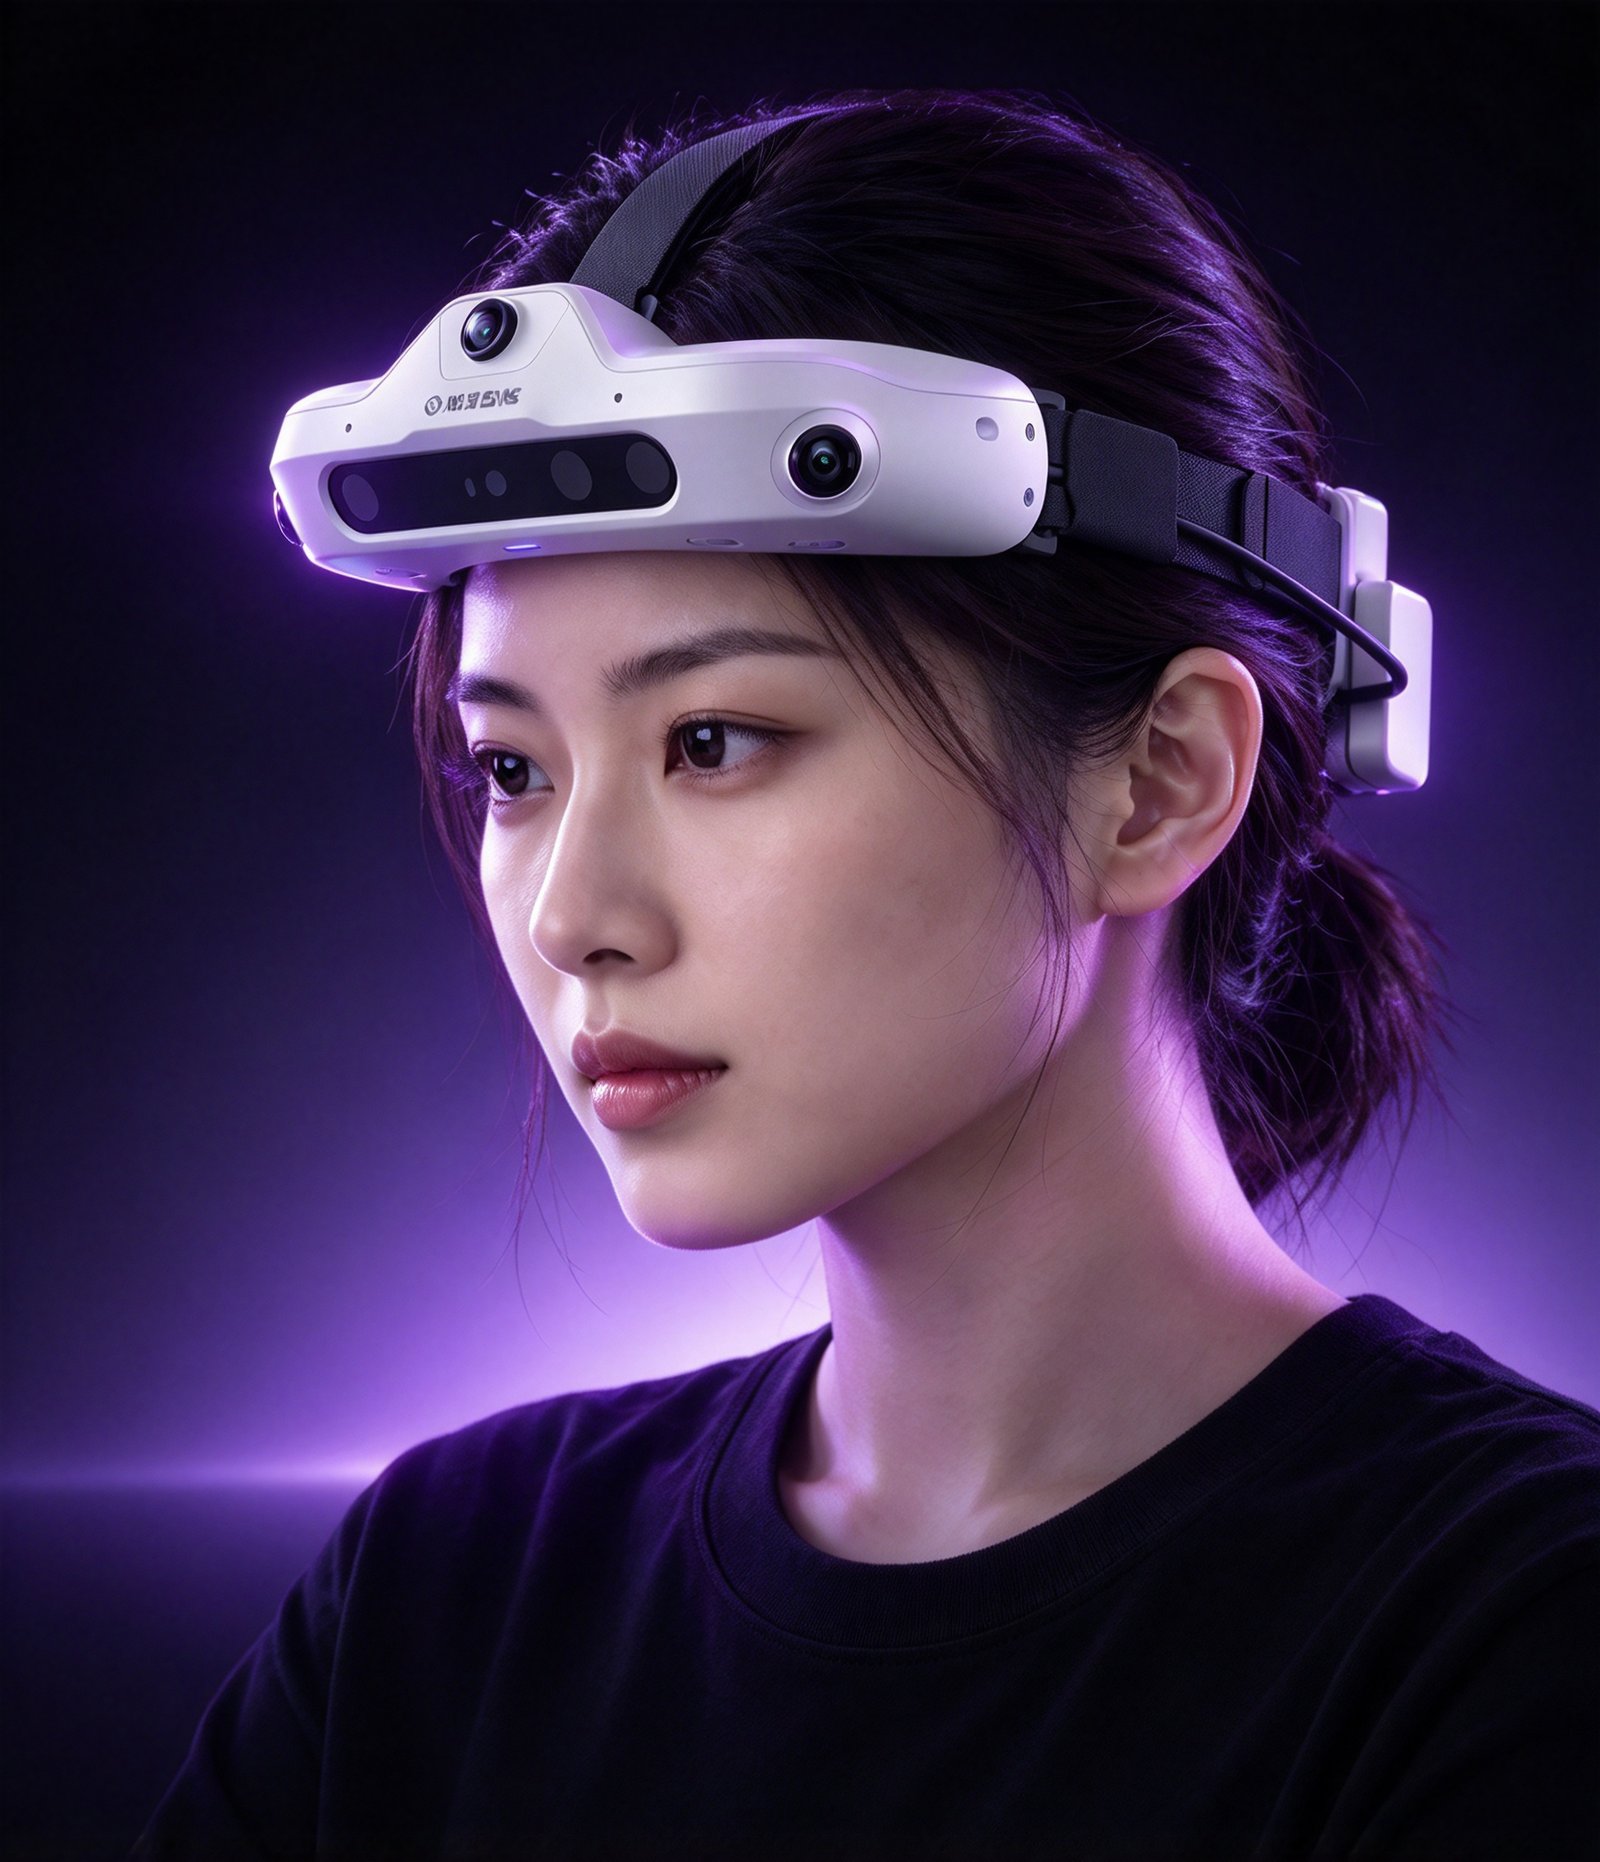
轻量头戴设计,整机重量 < 400g,长时间佩戴无负担;稳固自适应结构,适配不同佩戴者;结构稳定、外参恒定,让连续操作保持一致的采集状态。Wi-Fi 6 无线连接,告别线缆束缚,采集现场随心移动。
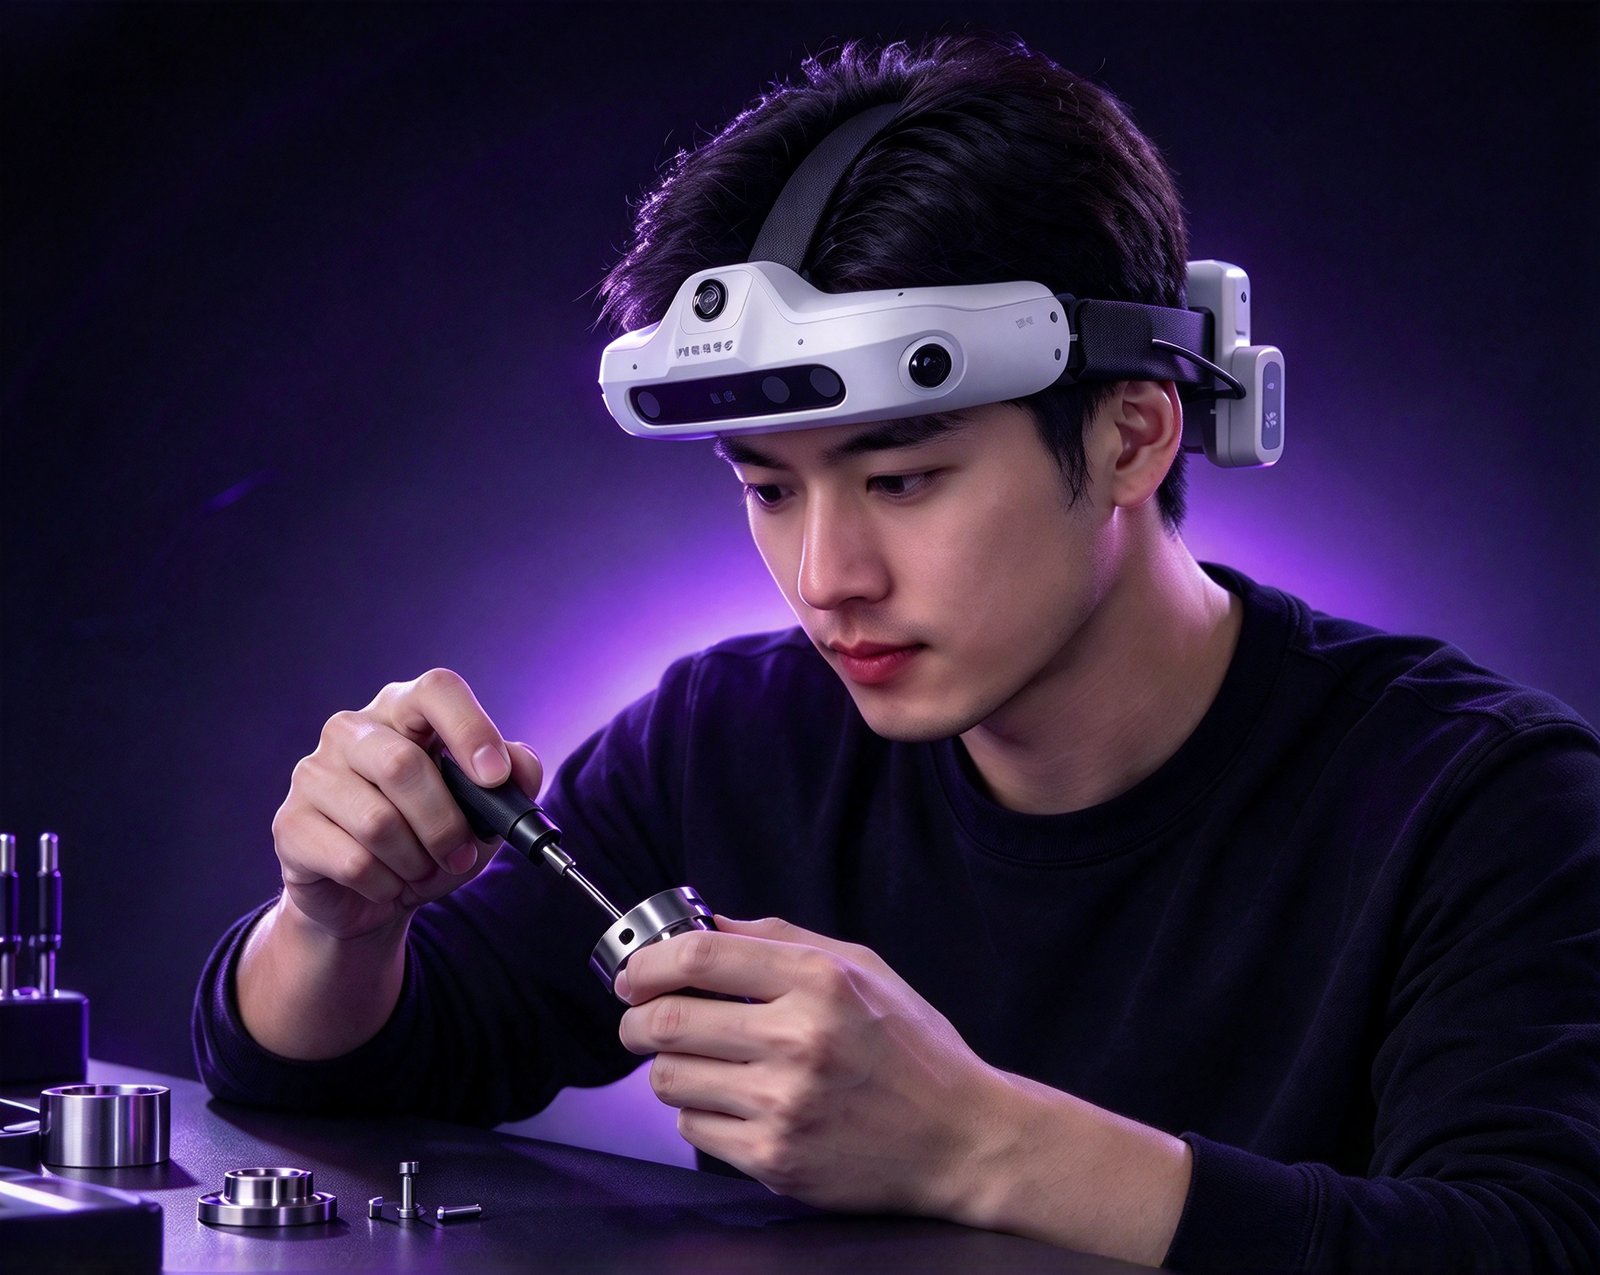
一键开始和停止采集,Session 自动命名,每次任务独立成组保存。视频、时间戳、IMU 与音频文件同步生成,并支持 USB 与无线模式接入,让采集、管理和后续处理更加顺畅。
4 × RGB 广角环绕 + 1 × 结构光双目深度混合架构。
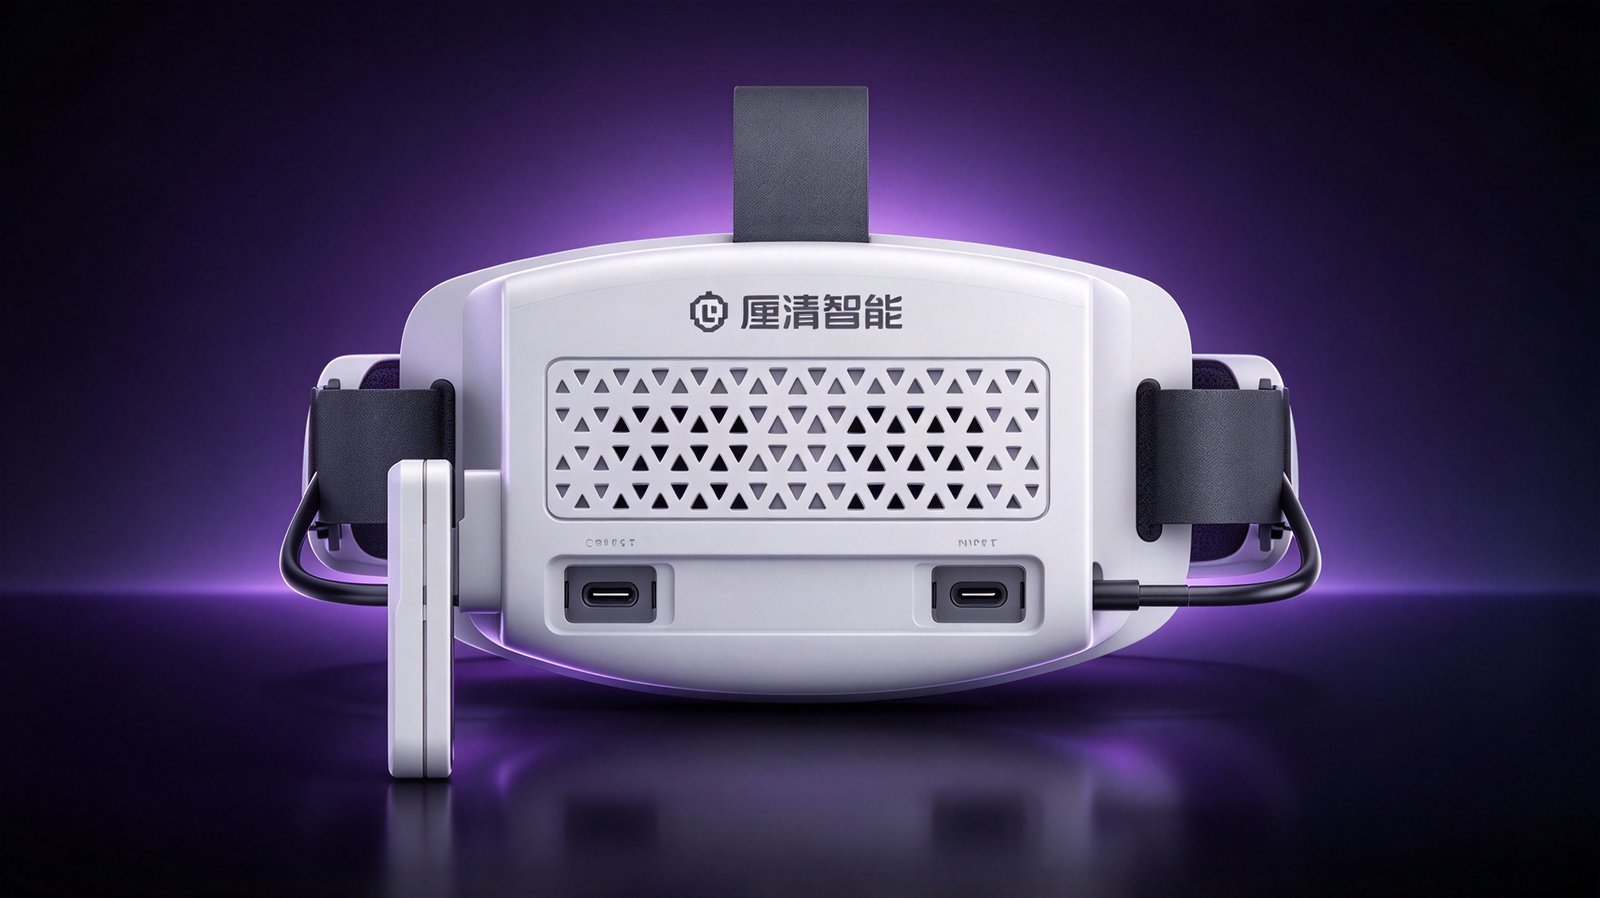
| 整机概览 | |
|---|---|
| 采集内容 | 4 目 RGB + 深度、IMU、音频 |
| 产品架构 | 4 × RGB 广角环绕 + 1 × 结构光双目深度 |
| 典型用途 | 1.5 米近距离高精度操作场景 |
| 整机重量 | < 400 g |
| 深度模块 | |
| 分辨率与帧率 | 1280 × 800 @ 30 fps (Max) |
| 视场角 (FOV) | H 90° / V 65° |
| 空间精度 | < 0.5% @ 1m |
| RGB 模块(单颗) | |
| 分辨率与帧率 | 1920 × 1200 @ 30 fps (Max) |
| 快门类型 | 全局快门 (Global Shutter) |
| 视场角 (FOV) | H 165° / V 130° |
| 编码格式 | H.264 / H.265 |
| IMU 与同步 | |
| IMU | DCM630 · 9 轴 · 500 Hz |
| 同步精度 | 图像与 IMU < 1 ms EGO 与 T1 多设备对齐 < 1 ms |
| SOC / 计算平台 | |
| 处理器 | RK3576 8 核 6T NPU |
| 内存与存储 | 2GB LPDDR4X + 64GB EMMC |
| USB 接口 | USB 3.0 Host + USB 3.0 Device |
| 无线连接 | Wi-Fi 6 + Bluetooth 5.4 |
| 音频 | |
| 麦克风 | 4 路麦克风 |
| 扬声器 | 1W 8Ω 喇叭 |
| 采集与输出 | |
| 本地存储 | 支持外置 TF 卡 |
| 采集录制 | 一键开始/停止 · 实时录制计时 · Session 自动命名 · 独立录制目录 |
| 文件保存格式 | 视频 MP4、PTS CSV、IMU CSV、音频文件 |